29 paź 2026
Ciągnik może poruszać się wzdłuż linii prowadzącej z dokładnością do kilku centymetrów, a mimo to pozostawiać po sobie krzywe rzędy. Każdy, kto sadził rośliny na zboczu, prawdopodobnie widział to na własne oczy: wyświetlacz w kabinie pokazuje, że ciągnik jedzie po linii, podczas gdy sadzarka za nim po cichu zsunęła się w dół zbocza.
Układ kierowniczy działa prawidłowo. Po prostu mierzy niewłaściwą maszynę.
Automatyczne sterowanie kontroluje położenie ciągnika, ale pracę w glebie wykonuje maszyna rolnicza. Na płaskim, twardym podłożu oba elementy poruszają się na tyle blisko siebie, że różnica nie ma znaczenia. Na zboczach, nierównym lub piaszczystym podłożu, a także przy niektórych konfiguracjach zaczepu, ich trasy się rozchodzą. Właśnie ten problem ma rozwiązać system prowadzenia maszyn rolniczych.
W typowej konfiguracji systemu automatycznego sterowania antena GNSS jest zamontowana na dachu kabiny, a system koryguje odczyt z uwzględnieniem nachylenia ciągnika i kieruje nim wzdłuż zaplanowanej linii. W naszym artykule wyjaśniającym, w jaki sposób system automatycznego prowadzenia GPS steruje ciągnikiem, omówiono zasady działania tego rozwiązania.
Podczas jazdy ciągnik stanowi właściwy punkt odniesienia. Jednak w przypadku upraw tak nie jest. Otwieracze nasion i zęby kultywatora znajdują się kilka metrów za tylną osią, połączone z ciągnikiem za pomocą zaczepu, który pozwala na pewien zakres ruchu. Każde odchylenie narzędzia w bok jest widoczne w glebie, ale nie na wyświetlaczu systemu nawigacji, ponieważ sam ciągnik nie zboczył z wytyczonej linii.
Odchylenie w trakcie realizacji rzadko wynika z jednego dużego błędu. Zazwyczaj jest to suma kilku niewielkich sił działających w tym samym kierunku:
Każdy z tych efektów może wynosić zaledwie kilka centymetrów, ale ponieważ są one stałe, a nie przypadkowe, nie znoszą się nawzajem.
Na nachyleniu poprzecznym siła grawitacji oddziałuje na maszynę w sposób ciągły, a im bardziej strome jest nachylenie terenu, tym silniejsze jest to przyciąganie. Funkcja kompensacji ukształtowania terenu w układzie kierowniczym koryguje przechył ciągnika, jednak maszyna stanowi oddzielną konstrukcję i osiada tam, gdzie pozwala na to nachylenie terenu oraz układ zaczepowy.
Prawdziwe pola rzadko mają jednolite nachylenie, więc przesunięcie zmienia się w trakcie przejazdu. Stałe przesunięcie wprowadzone na uwrociu może być odpowiednie dla jednego odcinka, a nieodpowiednie dla następnego, a ta zmienność sprawia, że dryf staje się problemem związanym z rozstawem rzędów.
W trakcie jednego przejazdu odstępy między rzędami są ustalane przez pasek narzędzi. Nierówne odstępy pojawiają się na styku poszczególnych przejazdów; rolnicy często nazywają te rzędy „rzędami zgadywanymi”.
Jeśli jeden przejazd przebiega 5 cm poniżej linii planowanej, a przejazd powyżej przebiega zgodnie z planem, rząd łączący je jest o 5 cm szerszy niż zamierzano. Tam, gdzie odchylenia występują w drugą stronę, rząd łączący jest zwężony. Wąskie rzędy łączące powodują zagęszczenie roślin; szerokie pozostawiają niewykorzystaną glebę i dają miejsce chwastom.
Efekt ten utrzymuje się po wysadzeniu. Uprawa międzyrzędowa, opryskiwanie i zbiór zakładają, że rzędy znajdują się tam, gdzie przewiduje to plan, a gdy tak nie jest, kolejne przejazdy niosą ze sobą ryzyko przejechania upraw.
Na całym polu błędy na połączeniach przekładają się na nakładanie się i pominięcia. Nakładanie się oznacza, że nasiona, nawóz lub zabieg uprawowy zostały zastosowane dwukrotnie na tym samym pasie. Pominięcie oznacza obszar, który został przygotowany, a następnie pozostawiony bez uprawy. Żadne z tych zjawisk nie wygląda na poważny problem przy jednym przejeździe, ale każdy kolejny przejazd po pochyłym polu powoduje ich powtórzenie.
Właśnie dlatego dokładność narzędzi mierzy się zarówno w centymetrach, jak i w stopniu wykorzystania pola: to, jaka część każdego hektara zostanie obsiana uprawą o prawidłowym rozstawie, zależy od tego, gdzie przejechało narzędzie, a nie od tego, gdzie przejechał ciągnik.
Układ kierowniczy koryguje to, co mierzy. Jeśli jego jedyna antena znajduje się na ciągniku, wykrywa on, że ciągnik znajduje się na linii i nie ma czego korygować. Lepsze usługi korekcyjne lub nowszy układ kierowniczy zwiększają precyzję pracy ciągnika, ale nie informują układu o położeniu narzędzia.
Operatorzy od dawna radzą sobie z tym problemem, stosując stałe przesunięcie, kierując pojazdem nieco pod górę na wyczucie lub stosując ściślejszą kontrolę kołysania na układzie zawieszenia. Rozwiązania te mogą pomóc, ale żadne z nich nie mierzy położenia narzędzia i żadne nie reaguje na zmiany nachylenia terenu lub gleby w trakcie przejazdu.
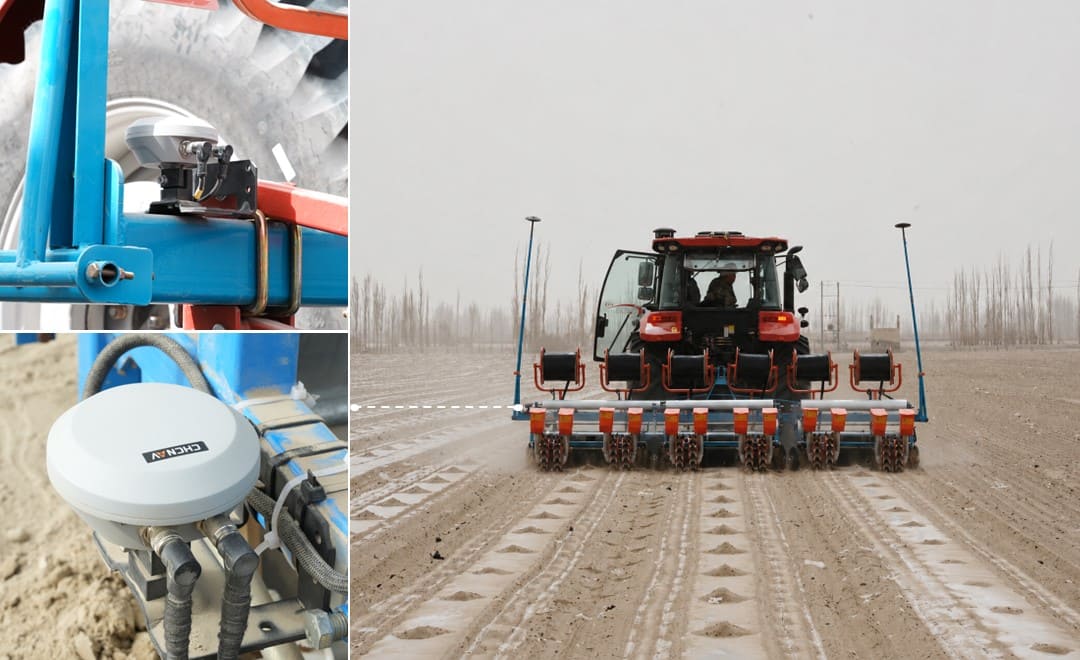
System naprowadzania narzędzi wypełnia tę lukę poprzez umieszczenie odbiornika pozycjonującego bezpośrednio na samym narzędziu, porównywanie aktualnej pozycji narzędzia z pozycją przewidzianą w planie oraz korygowanie tej różnicy w trakcie pracy maszyny. Podejścia różnią się sposobem wprowadzania korekty – często określa się je mianem pasywnego i aktywnego naprowadzania narzędzi – jednak łączy je ten sam punkt pomiarowy: narzędzie, a nie tylko ciągnik.
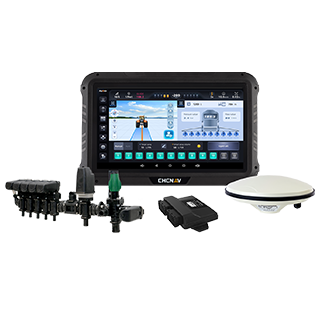
System naprowadzania narzędzi IS100 został zaprojektowany przez firmę CHC Navigation z myślą o sprzęcie zawieszonym, poruszającym się po zboczach lub na piaszczystym terenie. Zainstalowany w środkowej części narzędzia, łączy w sobie wysokoprecyzyjny system GNSS z wewnętrznym modułem IMU oraz algorytmami kompensacji ukształtowania terenu, aby korygować odchylenia narzędzia w czasie rzeczywistym. Firma CHC Navigation ocenia dokładność rozstawu rzędów na poziomie do ±1,5 cm, co ma na celu ograniczenie opisanych powyżej nakładania się i pominięć.
W codziennym użytkowaniu:
Urządzenie IS100 współpracuje z systemami automatycznego sterowania serii NX600, modelami NX610 i NX612. Funkcja ta jest aktywowana za pomocą opcji „Implement Guidance” w oprogramowaniu AG5.0 i nie wymaga żadnego dodatkowego oprogramowania.
Nie każde gospodarstwo tego potrzebuje. Na płaskim, twardym podłożu oraz przy dobrze utrzymanym układzie zawieszenia samo prowadzenie ciągnikiem może wystarczyć do utrzymania narzędzia w odpowiedniej odległości. Warto przyjrzeć się temu bliżej, gdy ma zastosowanie co najmniej jedna z poniższych sytuacji:
Jeśli wciąż zastanawiasz się nad samym systemem automatycznego sterowania, dobrym punktem wyjścia będzie nasz artykuł poświęcony temu, czy warto zainwestować w system automatycznego sterowania ciągnikiem.
Precyzyjne prowadzenie ciągnika pozostaje podstawą rolnictwa precyzyjnego. Jednak uprawy nie rosną tam, gdzie przejechał ciągnik. Rosną tam, gdzie umieścił je osprzęt.
Gdy ciągnik jedzie po linii, a rzędy nadal nie są równe, problemem nie jest ciągnik. Utrzymanie narzędzia na zamierzonej ścieżce stanowi drugą połowę równania.
Firma CHC Navigation (CHCNAV) opracowuje zaawansowane rozwiązania w zakresie kartografii, nawigacji i pozycjonowania, mające na celu zwiększenie wydajności i efektywności. Obsługując branże takie jak geoprzestrzenna, rolnicza, sterowania maszynami oraz autonomii, CHCNAV dostarcza innowacyjne technologie, które wspierają specjalistów i napędzają rozwój branży. Dzięki obecności w ponad 140 krajach na całym świecie oraz zespołowi liczącemu ponad 2 200 specjalistów firma CHC Navigation jest uznawana za lidera w branży geoprzestrzennej i nie tylko. Więcej informacji na temat CHC Navigation [300627.SZ] można znaleźć na stronie: https://agriculture.chcnav.com/about/overview
Zauważyłeś dryf na pochyłych lub piaszczystych polach?