29 oct. 2026
Un tracteur peut suivre sa ligne de guidage à quelques centimètres près et pourtant laisser derrière lui des rangs de semis irréguliers. Les agriculteurs qui travaillent sur des parcelles en dévers connaissent bien ce phénomène : l’écran en cabine indique que le tracteur suit parfaitement sa trajectoire, tandis que le semoir, derrière lui, dérive progressivement vers le bas de la pente.
Le système d’autoguidage fonctionne correctement. Mais il ne prend pas nécessairement en compte la position réelle de l’outil.
L’autoguidage contrôle la trajectoire du tracteur, alors que c’est l’outil agricole qui réalise le travail au sol. Sur un terrain plat et stable, les deux suivent généralement des trajectoires suffisamment proches pour que cet écart soit négligeable. En revanche, sur des pentes, des sols irréguliers ou sableux, ou avec certaines configurations d’attelage, l’outil peut se déporter latéralement. C’est précisément ce problème que le guidage d’outil GNSS permet de résoudre.
Dans une configuration classique d’autoguidage agricole, l’antenne GNSS est installée sur le toit de la cabine. Le système utilise les données de positionnement et la compensation de terrain pour corriger la trajectoire du tracteur et le maintenir sur la ligne prévue. Notre article consacré au fonctionnement du guidage automatique par GPS pour les tracteurs explique plus en détail les principes techniques de cette technologie.
Pour guider le tracteur, cette référence de position est adaptée. Mais elle ne garantit pas que l’outil suive exactement la même trajectoire. Les éléments semeurs d’un semoir ou les dents d’un cultivateur travaillent parfois plusieurs mètres derrière le tracteur, avec un attelage qui autorise certains mouvements latéraux. Lorsque les efforts exercés par le sol provoquent une déviation de l’outil, celle-ci peut se répercuter directement sur le travail réalisé, sans apparaître comme une erreur de guidage du tracteur.
La dérive latérale d’un outil agricole résulte rarement d’un seul facteur. Elle provient généralement de plusieurs contraintes mécaniques et de conditions de terrain qui influencent sa trajectoire :
La gravité sur les terrains en dévers. Lorsqu’un outil travaille transversalement à une pente, son poids favorise un glissement latéral vers le bas de celle-ci.
Une résistance irrégulière du sol. Les différences de texture, de compacité ou d’adhérence, notamment sur les sols sableux ou meubles, peuvent provoquer un déport de l’outil.
Les mouvements de l’attelage. Les outils à attelage monopoint ou les systèmes présentant du jeu mécanique peuvent subir des oscillations et des écarts de trajectoire.
Des efforts de traction déséquilibrés. Lorsque les dents ou les éléments de travail rencontrent des résistances différentes, l’outil peut être entraîné latéralement.
Pris séparément, ces écarts ne représentent parfois que quelques centimètres. Mais lorsqu’ils se répètent dans la même direction, ils peuvent provoquer une dérive persistante et affecter la précision des opérations agricoles.
Sur une parcelle en dévers, la gravité exerce une force latérale permanente sur l’outil. Plus la pente est prononcée, plus le risque de déport augmente, notamment lorsque le sol offre une faible résistance au glissement. La compensation de terrain intégrée au système d’autoguidage permet de tenir compte de l’inclinaison du tracteur pour améliorer son positionnement. Toutefois, l’outil peut présenter une inclinaison et un déplacement latéral différents, en fonction du relief, de son poids et de la configuration de l’attelage.
Dans les parcelles agricoles, la pente varie souvent d’un endroit à l’autre. Une correction de décalage fixe, définie en début de passage, peut donc être adaptée à une partie du terrain mais insuffisante quelques mètres plus loin. Cette variation complique le maintien d’un écartement régulier entre les rangs.
Lors d’un même passage, l’écartement entre les rangs est déterminé par la configuration du semoir. Les irrégularités apparaissent principalement à la jonction de deux passages successifs, lorsque l’outil ne suit pas exactement la trajectoire prévue. Prenons l’exemple d’un semoir qui dérive de 5 cm vers le bas d’une pente alors que le passage voisin respecte sa ligne de guidage. Selon le sens du décalage, l’espace entre les rangs situés à la jonction des deux passages peut être supérieur ou inférieur de 5 cm à l’écartement prévu.
Lorsque ces rangs de jonction sont trop rapprochés, les plantes peuvent entrer davantage en concurrence pour la lumière, l’eau et les éléments nutritifs. À l’inverse, un espacement excessif réduit l’uniformité de la densité de semis et laisse davantage d’espace disponible aux adventices. Ces irrégularités peuvent également compliquer les interventions suivantes. Le binage, la pulvérisation et la récolte s’appuient souvent sur un écartement régulier des rangs. Si les cultures ne sont pas correctement alignées, les passages ultérieurs risquent d’endommager les plantes ou de nécessiter des corrections supplémentaires.
À l’échelle d’une parcelle, les erreurs de trajectoire de l’outil peuvent entraîner des chevauchements et des manques entre les passages. Un chevauchement se produit lorsque deux passages couvrent partiellement la même bande de terrain. Selon l’opération, cela peut entraîner une densité de semis excessive, un double apport d’engrais ou un travail du sol répété inutilement. À l’inverse, un manque correspond à une bande qui n’a pas été correctement travaillée ou semée. Individuellement, ces écarts peuvent sembler limités. Mais lorsqu’ils se répètent sur l’ensemble d’une parcelle vallonnée, leur effet cumulé peut réduire l’homogénéité des cultures et l’efficacité des interventions.
La précision d’un outil agricole ne se mesure donc pas uniquement en centimètres. Elle influence également l’utilisation effective de la surface cultivable. Pour obtenir des rangs réguliers et limiter les pertes d’espace, c’est la trajectoire réelle de l’outil qui compte, et pas seulement celle du tracteur.
Un système d’autoguidage corrige les écarts qu’il est capable de mesurer. Lorsque le positionnement repose uniquement sur une antenne GNSS installée sur le tracteur, le système peut considérer que la trajectoire est correcte, même si l’outil dérive latéralement. L’utilisation de corrections GNSS RTK plus précises ou d’un système d’autoguidage plus récent peut améliorer le positionnement du tracteur. Cependant, ces améliorations ne permettent pas, à elles seules, de connaître la position réelle de l’outil.
Pour compenser cette dérive, les opérateurs utilisent parfois un décalage manuel de la ligne de guidage, corrigent volontairement la direction du tracteur vers le haut de la pente ou ajustent les stabilisateurs de l’attelage. Ces méthodes peuvent réduire les écarts dans certaines situations, mais elles ne mesurent pas directement la position de l’outil et ne s’adaptent pas automatiquement aux changements de pente ou de conditions du sol.
Le guidage d’outil répond à cette limite en ajoutant un dispositif de positionnement directement sur l’équipement agricole. Le système mesure la position réelle de l’outil, la compare à la trajectoire prévue et utilise cet écart pour appliquer les corrections nécessaires pendant le travail.
Deux grandes approches existent :
Le guidage passif d’outil utilise la position mesurée de l’équipement pour ajuster la trajectoire du tracteur, de façon à compenser le déport de l’outil.
Le guidage actif d’outil utilise un mécanisme de correction dédié, tel qu’un système de direction ou de déport latéral, pour agir directement sur la trajectoire de l’équipement.
Ces solutions reposent sur un principe commun : ne plus considérer uniquement la position du tracteur, mais également celle de l’outil qui réalise l’opération agricole. Cette distinction est particulièrement importante pour les semis de précision, le travail en dévers et les interventions exigeant un espacement régulier des rangs.
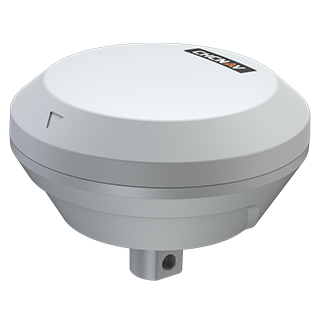
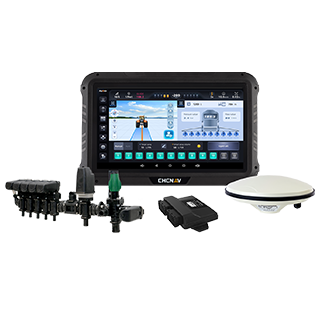
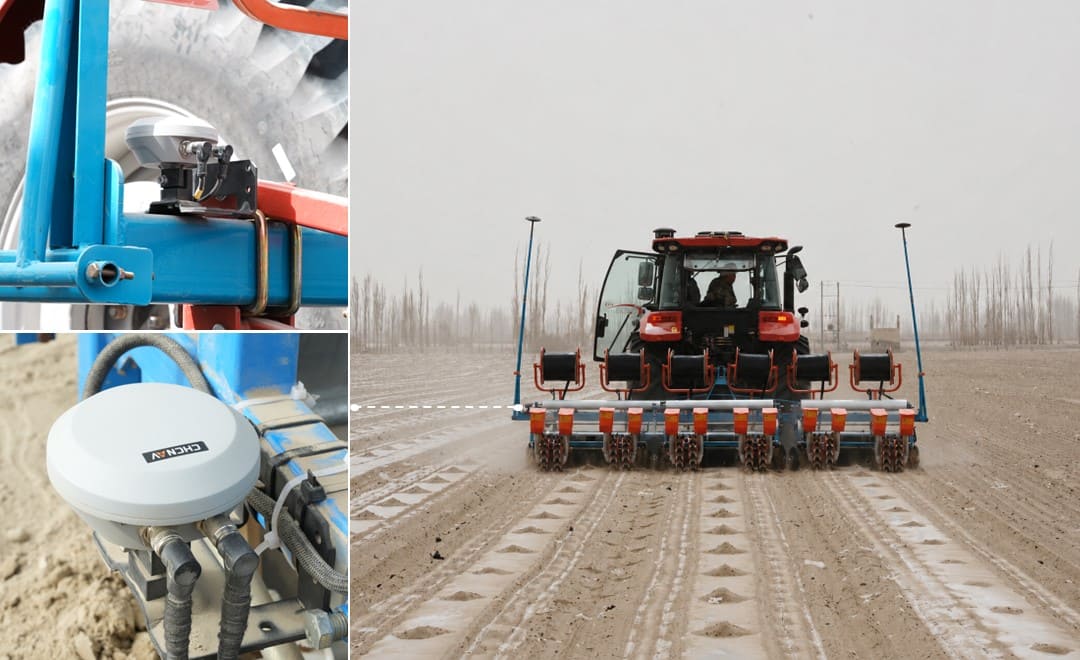
Le système de guidage d’outil CHCNAV IS100 a été conçu pour améliorer la précision des équipements agricoles portés, notamment lorsqu’ils travaillent sur des terrains en pente ou des sols meubles. Installé au centre de l’outil, il combine un positionnement GNSS haute précision, une centrale inertielle (IMU) intégrée et des algorithmes de compensation de terrain pour corriger les écarts de trajectoire en temps réel. CHC Navigation annonce une précision d’espacement entre les rangs pouvant atteindre ± 1,5 cm, afin de limiter les chevauchements, les manques et les variations d’alignement entre deux passages.
Dans les opérations agricoles quotidiennes, l’IS100 présente plusieurs avantages :
Outils à attelage monopoint et équipements plus anciens. Le système aide à maintenir une trajectoire régulière, à limiter le balancement et à réduire les risques de dommages aux cultures.
Vitesse de travail. L’IS100 maintient sa précision à des vitesses allant jusqu’à 12 km/h, notamment lors des semis de maïs et de coton ou de la plantation de pommes de terre.
Changement d’outil. Son support à montage rapide facilite le transfert du système entre différents équipements. Il suffit de reconnecter le câble, chaque outil ne nécessitant qu’un seul étalonnage initial.
Enregistrement des opérations. Le système conserve les heures de travail, les trajectoires et les informations relatives aux parcelles pour chaque outil, facilitant la planification des interventions suivantes.
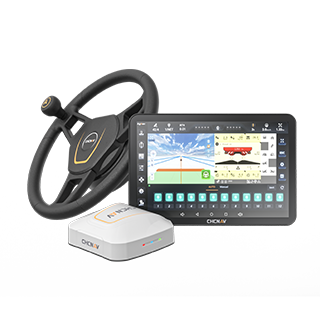
L’IS100 est compatible avec les systèmes d’autoguidage CHCNAV de la série NX600, notamment les modèles NX610 et NX612. La fonction « Guidage d’outil » s’active directement depuis le logiciel CHCNAV AG5.0, sans installation de logiciel supplémentaire.
Toutes les exploitations agricoles n’ont pas nécessairement besoin d’un système de guidage d’outil dédié. Sur des terrains plats et fermes, avec un attelage correctement réglé, l’autoguidage du tracteur peut offrir une précision suffisante pour de nombreuses opérations. En revanche, le guidage d’outil mérite une attention particulière lorsque les conditions suivantes sont rencontrées :
Parcelles vallonnées ou présentant des pentes transversales importantes
Sols sableux, meubles ou hétérogènes favorisant le glissement latéral des outils
Équipements anciens ou dotés d’un attelage monopoint
Cultures en rangs nécessitant un écartement régulier pour le binage, la pulvérisation ou la récolte
Rangs de jonction visiblement trop rapprochés ou trop espacés, malgré l’utilisation de l’autoguidage du tracteur
Dans ces situations, mesurer et corriger la position réelle de l’outil peut contribuer à améliorer la régularité des semis, à réduire les chevauchements et à mieux exploiter la surface cultivable.
Si vous vous interrogez encore sur les avantages de l’autoguidage, notre article « Un système d'autoguidage pour tracteur : un investissement rentable ? » constitue un bon point de départ.
Un autoguidage précis du tracteur constitue l’un des fondements de l’agriculture de précision. Mais les cultures ne poussent pas là où le tracteur est passé. Elles poussent là où le semoir a déposé les graines.
Lorsqu’un tracteur suit parfaitement sa ligne de guidage, mais que les rangs restent irréguliers, le problème peut venir de la dérive de l’outil. En mesurant et en corrigeant sa position réelle, le guidage d’outil complète l’autoguidage du tracteur pour améliorer la précision des opérations agricoles, passage après passage.
CHC Navigation (CHCNAV) développe des solutions avancées de cartographie, de navigation et de positionnement conçues pour améliorer la productivité et l’efficacité des opérations professionnelles. Présente dans les secteurs du géospatial, de l’agriculture, du guidage d’engins et de l’autonomie, CHCNAV propose des technologies innovantes qui répondent aux besoins des professionnels et accompagnent l’évolution de leurs activités. Avec une présence mondiale dans plus de 140 pays et une équipe de plus de 2 200 professionnels, CHC Navigation est reconnue comme un acteur majeur des technologies géospatiales et de positionnement. Pour en savoir plus sur CHC Navigation [300627.SZ], rendez-vous sur : https://agriculture.chcnav.com/about/overview
Vous souhaitez réduire la dérive de vos outils agricoles?